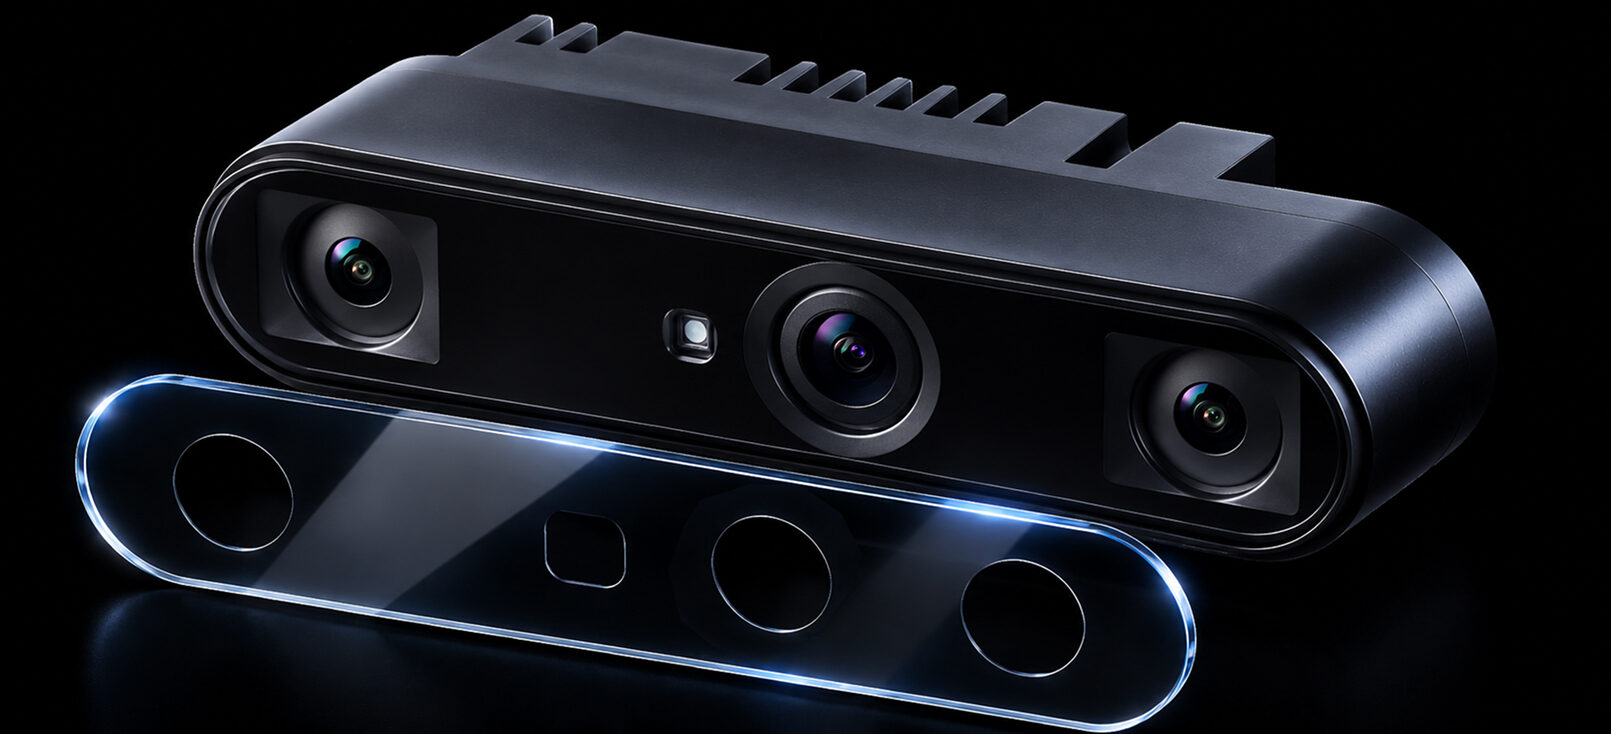
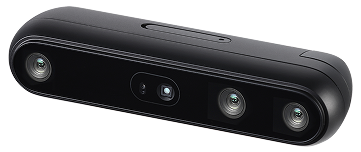
Gemini 345Lg

面向户外移动机器人的高可靠性宽视场双目 3D 相机

IP67防护设计 | 宽视场感知 | GMSL2/FAKRA

宽视场覆盖,兼顾近地与前方感知

Gemini 345Lg 提供最高 H104° × V87° 的宽深度视场,面向户外物流、配送和割草等应用,拓展机器人前方及侧前方的观测范围,兼顾近地障碍与前方环境,为障碍物检测和SLAM提供更完整的深度信息。

运动场景稳定感知,多机同步灵活部署

Gemini 345Lg 采用 GMSL2/FAKRA 接口,支持长距离稳定传输与多机硬件同步,便于在机器人不同位置灵活部署相机。支持 Depth、Color、双目 IR 及 IMU 多模态数据采集,结合硬件同步与时间戳机制,减少机器人运动过程中不同数据流的时序偏差,便于多模态数据融合及多视角协同感知,为避障和 SLAM 提供可靠的数据支持。

复杂环境稳定感知,全天候户外可靠运行

Gemini 345Lg 面向复杂户外环境设计,从暗光到正午强光(最高约 100 klux),均可提供稳定的深度感知能力,并通过高动态范围 Color 成像,在明暗反差较大的场景下保留丰富的图像细节。同时,具备 IP67 防尘防水能力及 ?20°C~65°C 宽温运行设计,适应户外强光、多尘、潮湿及温度变化等恶劣条件,为物流配送、割草等移动机器人提供可靠的环境感知支持。

芯片端深度直出,释放主机算力

Gemini 345Lg 搭载乐鱼体育自研 MX6800 深度计算芯片,可直接输出最高 1280×960@30fps 的深度数据,无需主机额外执行立体匹配和深度计算,减少主机侧计算资源占用,为机器人导航、避障及路径规划等任务保留更多算力,同时有助于降低主机算力配置需求及整体系统成本。

双模式按需选择,广域覆盖或前向聚焦

Gemini 345Lg 提供 Wide / Standard 两种深度预设,适配不同安装位置与感知任务。割草作业、转弯避障等需要兼顾近地与侧前方覆盖的应用,可选择 H104° × V87° 的 Wide 预设,拓展环境观测范围;当前方通道是主要感知区域、H91° × V78° 已满足覆盖需求时,可选择 Standard 预设,将深度画面集中于前向区域。

RGB Image
Wide
Standard

抗冲击盖板设计,强化户外防护

针对户外作业中的外物冲击风险,Gemini 345Lg 对前部玻璃盖板进行强化设计,增强抗冲击能力,为割草、配送及物流等移动机器人平台提供更可靠的前窗防护。

应用场景

100 klux

强光适应

104° × 87°

最大FOV

IP67

防尘防水

?20~65°C

宽温运行

HDR

高动态范围成像

商用割草机

帮助割草机器人获取树干、石块、路沿及低矮障碍物的空间深度信息,支持近地障碍检测、路径规划与自主避障。

巡检机器人

帮助巡检机器人获取道路、路沿及周边障碍物的空间信息,实现多视角感知与动态避障。

农业自动化设备

帮助农业机器人感知田间障碍物、地形起伏及作业区域边界,支持复杂户外环境下的自主行驶与避障。

低速无人车

帮助无人配送车、环卫车等低速移动平台感知道路边界、行人及近距离障碍物,为实时避障与路径规划提供深度信息。

全面支持 加速部署

GMSL2/FAKRA 高速接口

无缝协作的多机同步

支持在线升级

专业技术团队
提供全方位开发响应

开源赋能 生态兼容

开源 SDK

支持 ROS1 / ROS2 / NVIDIA lsaac ROS

预集成 NVIDIA Jetson AGX Orin / Orin NX / Orin Nano / AGX Xavier

规格参数

产品名称 Gemini 345Lg
使用环境 户外
深度技术 双目视觉
深度计算芯片 乐鱼体育自研 MX6800 ASIC
双目基线 88 mm
深度测量范围 宽视场模式:0.19–10 m;标准模式:0.22–10 m
理想测量范围 0.3–6 m
最小测量距离 宽视场模式:0.19 m;标准模式:0.22 m
深度分辨率与帧率 最高 1280 × 960 @ 30 fps
深度视场角 宽视场模式:H104° × V87°;标准模式:H91° × V78°(±3° @ 2 m)
深度精度 ±3%(3m&90%x90%ROI); ±6%(6m&80%x80%ROI)
时间精度 0.6%(3 m)
空间精度 ≤1.2%(1280x960@3m&90%x90%ROI); ≤3%(1280x960@6m&80%x80%ROI)
深度填充率 ≥99%(1m&90%x90%ROI)
RGB 分辨率与帧率 最高 1920 × 1080 @ 30 fps
RGB 视场角 16:9:H137° × V71°;4:3:H96° × V71°
RGB 高动态范围 100 dB
IR 视场角 H130° × V95°
快门类型 红外:全局快门;彩色:卷帘快门
红外激光波长 850 ± 6 nm
IMU 6 轴
IMU 输出频率 100 / 200 / 400 / 800 Hz
数据接口 GMSL2 / USB 3.0
物理接口 FAKRA C-Code / USB Type-C
GMSL2 传输速率 6 Gbps
多机同步 支持
硬件时间戳 支持
深度与彩色图像对齐 硬件 / 软件 D2C 对齐
工作温度 ?20°C ~ 65°C
工作湿度 <95% RH(无凝结)
存储温度 ?40°C ~ 85°C
防护等级 IP67
典型平均功耗 GMSL:3.6 W;USB:2.8 W
峰值功耗 GMSL:5 W;USB:6.7 W
工作电压 GMSL:9–15 V;USB:4.75–5.25 V
产品尺寸 124 × 29 × 43.95 mm
产品重量 223 g

快速上手使用Gemini?345Lg

更多相关 3D 视觉解决方案推荐

Gemini 338Lg

抗环境光干扰 | GMSL2/FAKRA | 稳定深度成像

Pulsar MH24

全场景覆盖 无惧强光 | 紧凑型设计 灵活集成 |低功耗设计 高效运行

Gemini 330 系列
新一代全场景双目 3D 相机

GMSL 系列相机主机平台适配列表

方案类型 厂商 / 方案型号 硬件平台 最大 GMSL 相机数量 驱动支持
开发套件 Developer Kit NVIDIA Jetson AGX Orin Developer Kit with GMSL Extension Jetson AGX Orin 8 Orbbec Official Precompiled Driver
独立整机 Turnkey System Advantech MIC-742-AT Jetson Thor 8 Advantech
Advantech MIC-733-AO Jetson AGX Orin 4 Advantech
Connect Tech Anvil Embedded System Jetson AGX Orin / AGX Orin Industrial 8 Connect Tech
Axiomtek AIE510-ONX Jetson Orin NX 4 Axiomtek
Seeed Studio reComputer Robotics J5012 / J5011 with GMSL Extension Jetson AGX Orin 8 Seeed Studio
Seeed Studio reComputer Robotics J4012 with GMSL Extension Jetson Orin NX 4 Seeed Studio
Seeed Studio reComputer Robotics J3011 with GMSL Extension Jetson Orin Nano Super 4 Seeed Studio
组合系统 Modular Stacks Connect Tech Forge Carrier AGX201 / Rogue Carrier AGX202 / Rogue-RX Carrier AGX203 Jetson AGX Orin 8 Connect Tech
Seeed Studio reComputer Mini J501 Carrier Board with GMSL Extension Jetson AGX Orin 8 Seeed Studio
AVerMedia D331 Jetson Thor 8 AVerMedia